1 cm
後処理相対精度(RMSE)
3 cm
リアルタイム絶対精度(RMSE)
最大 64万点/秒
LiDAR取得レート
約 1.5時間
連続動作
CAPABILITY / できること
現場の空間を、使える3Dデータに。
回転式LiDAR、パノラマカメラ、高精度IMUとMulti-SLAMを組み合わせたプロ向けハンドヘルド3Dスキャナー。屋内外の複雑な現場を歩きながら記録し、色付き点群をその場で確認できます。
高精度Multi-SLAM
衛星信号が届きにくい屋内・地下・トンネルでも、LiDAR・画像・IMUの情報を統合して位置を推定します。
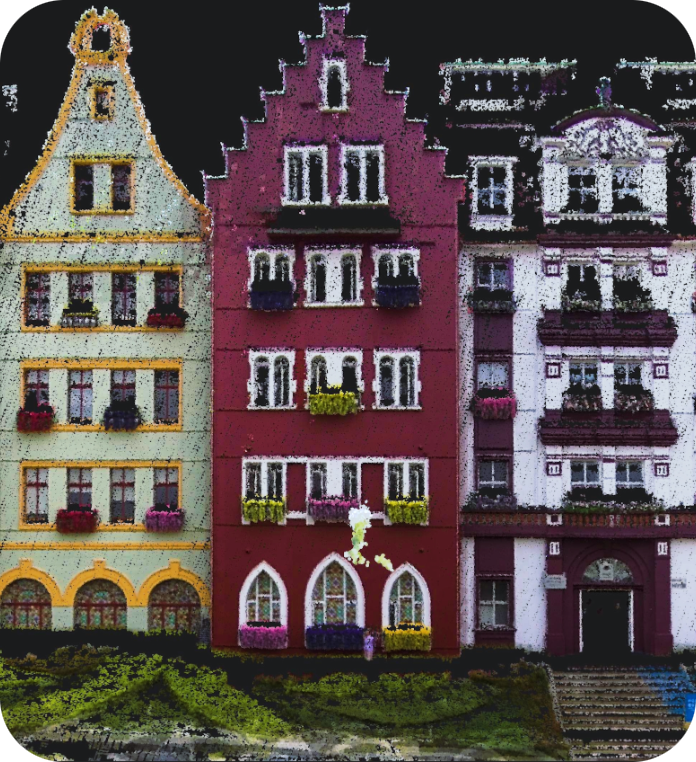
リアルタイムRGB点群
スキャン中に色付き点群と撮影状況を確認。取りこぼしを現場で判断し、再訪リスクを減らせます。
120 m/300 mの測距構成
用途に応じてLiDARの測距構成を選択。広域の地形から近接した構造物まで対応します。
WORKFLOW / 撮影から活用まで
撮る、確かめる、活かす。
01 / CAPTURE
点群と色を同時に取得
2基の48MPパノラマカメラが現場の色を記録。最大56MPのパノラマ画像と高密度点群を組み合わせ、建築・設備・地形を視覚的に把握できます。
02 / CONTROL
LixelGOで現場を確認
スマートフォンからスキャンの開始、コントロールポイントのマーキング、点群・撮影画像の確認が可能。残容量、通信、バッテリーも把握できます。
03 / PROCESS
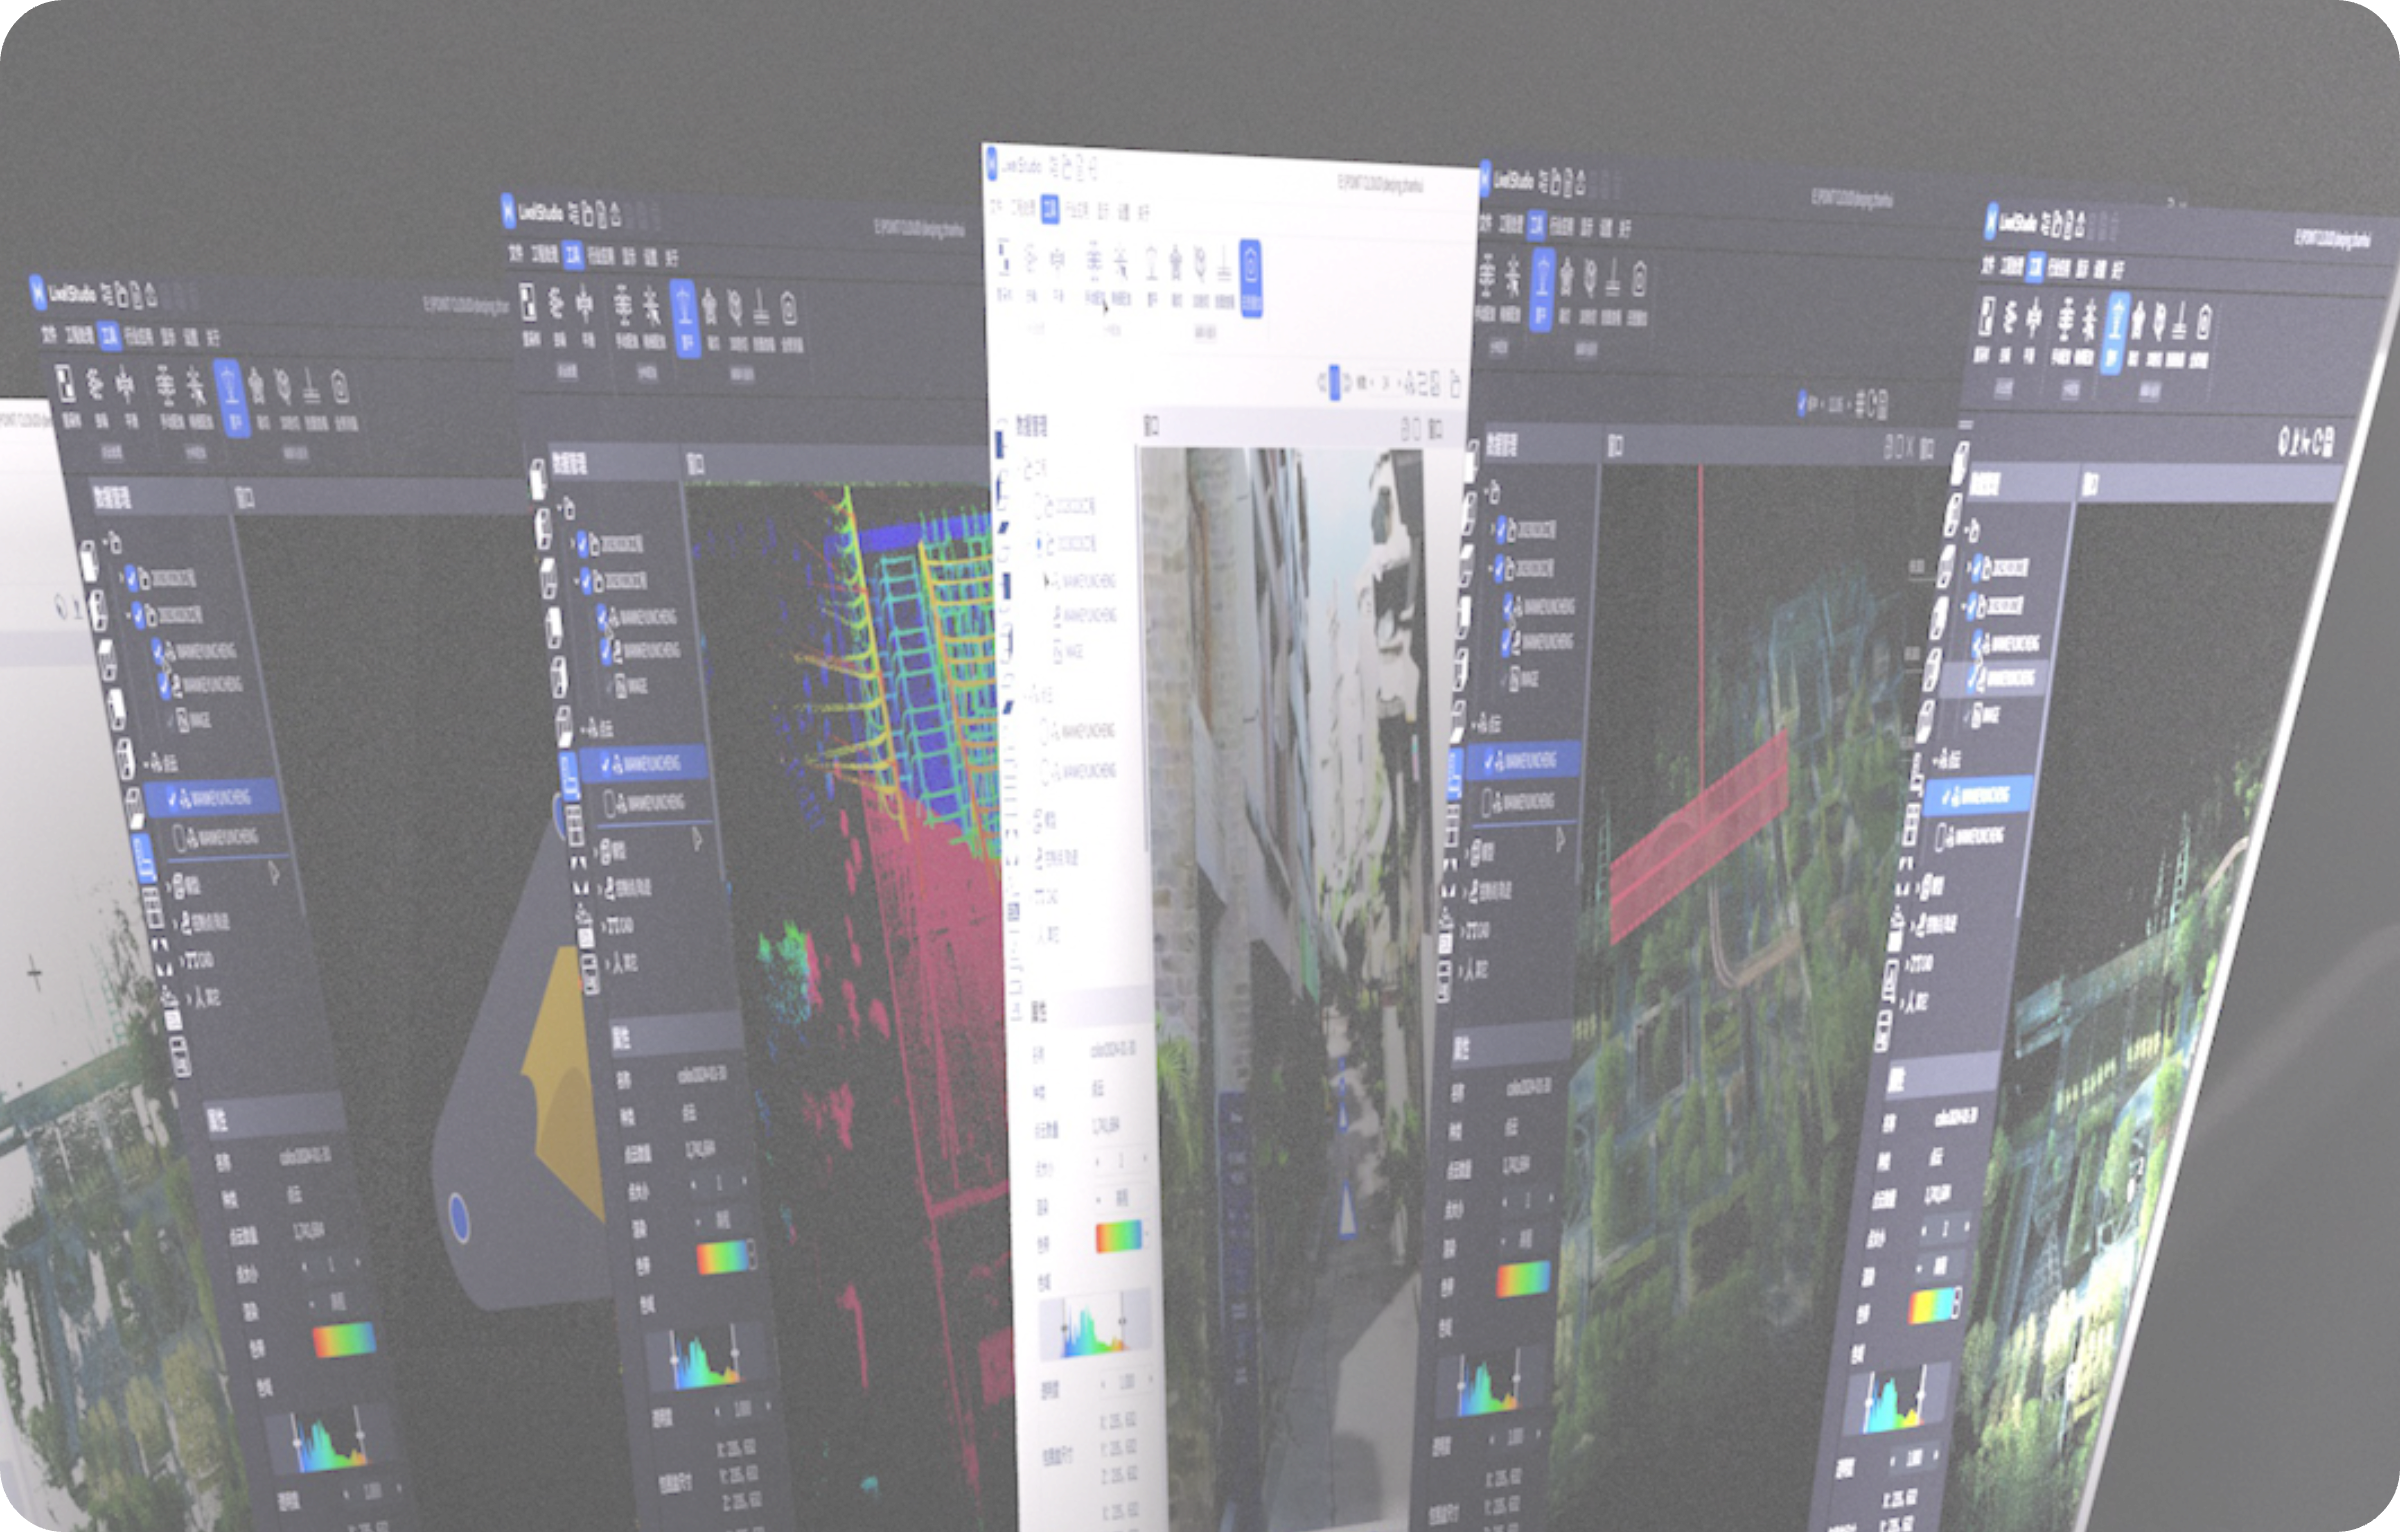
LixelStudioで成果物へ
取得後はLixelStudioで色付け、フィルタリング、点群の調整や書き出しを実施。標準的なLAS点群とJPG画像で後工程につなげます。
04 / DENSITY
細部を捉える高密度点群
公式が示す「無間」アルゴリズムは、最大100万点/㎡・約1mmの点間隔を目指した高密度取得に対応。壁面の段差や設備の輪郭を確認しやすく、後の図面化や検査に必要な細部を現場から残せます。
05 / TRUE COLOR
点群を写真のような色で記録
レーザーの形状情報にパノラマカメラの色を重ね、対象物の材質や開口部の位置を読み取りやすくします。点群だけでは判別しづらい設備や外装を、現場写真と行き来せずに確認できます。
06 / FIELD WORK
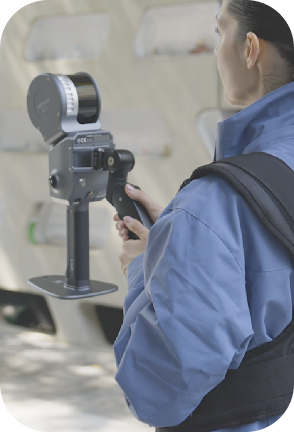
現場に合わせて収集方法を選ぶ
延長ポールやバックパックシステムなどのオプションを使い、高所・狭い通路・広い敷地で姿勢や移動方法を調整できます。地下やトンネルではMulti-SLAMで位置関係を追い、RTKを利用できる場所では絶対座標と組み合わせます。
APPLICATION / 活用シーン
現場の目的から、成果物を考える。
01
測量・地形
RTKや標定点と組み合わせ、地形・法面・屋外空間を記録。
02
建築・BIM
躯体、設備、改修前の現況を点群で共有し、設計・施工の認識を合わせます。
03
インフラ点検
道路、橋梁、トンネルなどの形状を短時間で取得。
04
デジタルツイン
施設や文化財を色付き3Dデータとして保存・活用。
TECHNICAL SPECIFICATIONS / 技術仕様
必要な仕様を、4つのまとまりで確認。
本体、センサー、精度、成果物を用途に沿って確認できます。各グループを開くと詳細を表示します。
01 本体・運用
本体
重量1.7 kg/外形180 × 130 × 400 mm。産業用グレードアルミニウム。消費電力30 W未満。
接続・保存
USB 3.1 Gen 2、1 TB SSD、Wi‑Fi/Bluetooth。点群 .las、画像 .jpg。
電源・環境
14.4 V・46.8 Whバッテリー。連続動作約1.5時間。動作温度−20~50 ℃、IP54。
アクセサリー
RTK、2 m延長ポール、スマートフォンホルダー、コントロールポイントプレート、バックパック、輸送ケースに対応。
02 測位・センシング
LiDAR
Class 1/905 nm。測距0.5~120 mまたは0.5~300 m、320,000/640,000点/秒、視野角360° × 270°。
パノラマ撮影
48MPカメラ2基、1/2インチCMOS、F2.0、190° × 190°。最大56MPパノラマ。
位置推定
ビジュアルポジショニング対応。1MP・グローバルシャッターの位置推定カメラとリアルタイムRTKフュージョン。
RTK
GPS/GLONASS/BDS/Galileo/QZSS対応。測位精度目安:水平0.8 cm + 1 ppm、垂直1.5 cm + 1 ppm。
03 精度・処理
リアルタイム
絶対水平・垂直精度 各3 cm(RMSE)、相対精度2 cm(RMSE)。リアルタイムRGB点群に対応。
後処理
相対精度1 cm(RMSE)、絶対水平・垂直精度 各3 cm、繰り返し精度2 cm(RMSE)。
点群の質
点群厚み0.5 cm、水平度0.015°(RTK使用時)、鉛直度0.03°。Lixel UpSample対応。
ソフトウェア
LixelGOで現場確認、LixelStudioで後処理・色付け・書き出し。
04 成果物・導入確認
主な出力
LAS点群・JPG画像。ワークフローや必要な座標系に合わせて後処理を計画します。
計測条件
精度値はRTK通信、基線長、衛星配置、マルチパス等の影響を受けます。
構成選定
測距範囲、スキャン密度、RTK・アクセサリー構成を用途と現場条件から選びます。
※ 数値はXGRIDS公式の仕様・試験条件に基づきます。環境、反射率、GNSS状況、処理条件などにより実測値は変わります。導入前に最新の公式技術仕様もご確認ください。
最新の公式技術仕様を見るNEXT STEP / 導入検討
Lixel L2 Proを、現場に合わせて。
用途・成果物・現場条件に合う構成を一緒に確認できます。機種比較ページも併せてご覧ください。