地形・土木測量
地表の点群やDEMを作成し、地形の把握と計画検討へ。目的に合わせて飛行条件と精度検証を設計します。
 製品ページ
フレームベースのLiDAR、高精度IMU、4/3型RGBマッピングカメラを一体化。レーザーで対象までの距離を測り、3Dの点群として地形や構造物を記録します。DJI Terraによる後処理まで含め、データ取得から成果の確認へつながる測量・計測環境を構築できます。
地表の点群やDEMを作成し、地形の把握と計画検討へ。目的に合わせて飛行条件と精度検証を設計します。
複数リターンを利用して樹冠と地表の情報を取得。地表の取得状況は植生密度やレーザーが通る隙間に左右されます。
送電線や構造物の三次元形状を把握。点群のライブ表示で、取得状況を現場でも確認できます。
写真測量は画像の特徴を照合して形状を復元します。L2はレーザー測距で点群を取得し、RGB画像で色を付けられます。必要な成果物、植生、対象物に合わせて計測方法を選ぶことが大切です。
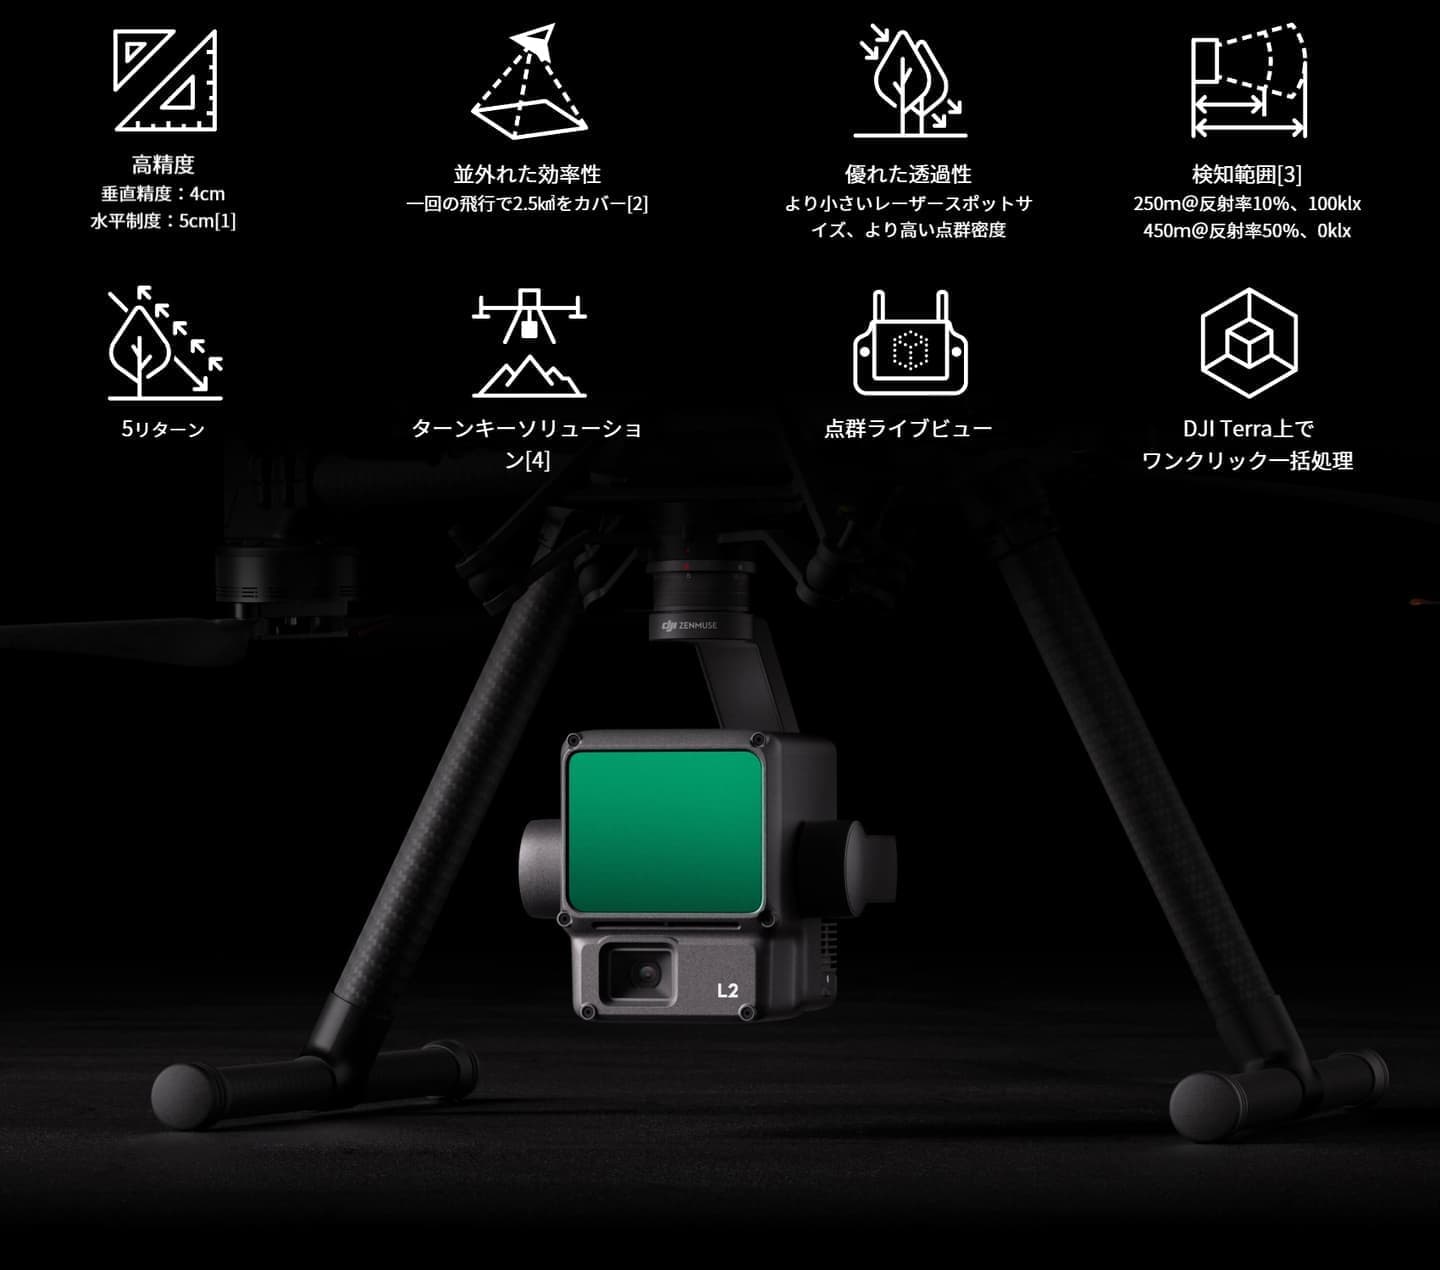
反射率10%・100 klxでは250 m、反射率50%・0 klxでは450 m。推奨動作高度は30〜150 mです。検知距離は飛行高度や保証精度と同じ意味ではありません。対象の反射率と環境光によって変わります。[3]
100 m先で水平4 cm×垂直12 cmのスポットサイズ。小さな対象の形状を捉えやすくし、植生のある場所でも地表データの取得に役立ちます。
1回のレーザーパルスに対する複数の反射を記録。葉や枝だけでなく、その隙間から届く地表の反射も取得できます。樹木や物体を無条件に透過する機能ではありません。
レーザーパルス放射周波数は240 kHz。点群率はシングルリターン最大240,000点/秒、マルチリターン最大1,200,000点/秒です。放射数と複数反射を含む記録点数を区別して計画します。
反復スキャンは均一な点群によるマッピングに。非反復スキャンは構造情報の取得や、森林・送電線などの調査に。対象に合わせて使い分けられます。
安定した姿勢でスキャンし、地形から構造物まで計測の用途を広げます。
機体のRTK測位とIMUデータを後処理で組み合わせ、レーザーで取得した点の位置を算出します。精度はセンサー単体だけでなく、取得条件と解析方法を含めて確認します。
電源投入後のIMUの暖機待ちを省き、現場での準備を効率化。作業を開始する前には、機体のRTKがFIX状態になることを確認してください。
DJIのラボ環境にて、以下の条件下で測定:Zenmuse L2をMatrice 350 RTKに取り付け、電源をオン。DJI Pilot 2のエリアルートを使用し、飛行ルートを計画。(IMUのキャリブレーションが有効) RTKがFIX状態で、反復スキャン方式を使用。相対高度150 m、飛行速度15 m/s、ジンバルピッチ-90°、飛行ルートの各直線部は1500 m以下に設定。このフィールドには、明確な角度の特徴を持つオブジェクトが含まれており、拡散反射モデルに準拠した、露出した硬質地盤上のチェック ポイントが使用されていました。点群精度 最適化を有効にして、DJI Terraは後処理に使用されました。点群精度 最適化が無効の状態で同じ条件下で測定した場合、垂直精度は4 cmで、水平精度は8 cmです。
この数値は所定条件での検証結果です。各現場の成果精度は、基準点・検証点、地表状態、飛行条件、解析設定で確認します。
4/3型CMOS・20 MPのRGBカメラを搭載。ピクセルサイズ3.3 μm、メカニカルシャッター、最短0.7秒のJPEG撮影間隔により、マッピング用の画像を収集します。
形状だけでなく色の情報も加え、対象物を見分けやすい点群に。
撮影画像は2D・3DのRGBモデルの再構築にも利用できます。
LiDARデータを取得しない場合も、RGB写真・動画の撮影が可能です。シャッター寿命は最大20万回。
取得中に状態を把握し、現場で品質を確認。処理工程は切り替えてご覧いただけます。
ウェイポイント・エリア・飛行帯の3種類に対応。計測範囲と地形に合わせてミッションを計画します。
RGB・点群・2画面表示を切り替え、反射率・高さ・距離・RGBで点群を着色。レーザー距離計RNGで画面中央の対象までの距離も確認できます。
アルバムで3D点群モデルを確認し、複数の飛行で取得したモデルを統合できます。現場表示はスパース表現に基づくモデルです。
ウェイポイント・エリア・飛行帯タスクの取得後、DJI Pilot 2で品質レポートを生成。再計測の要否を現場で判断するために役立ちます。
RTKデータの欠落が懸念される環境では基準局を設置し、収集後に元データをDJI Terraへ読み込んでPPK処理を行う構成を検討できます。
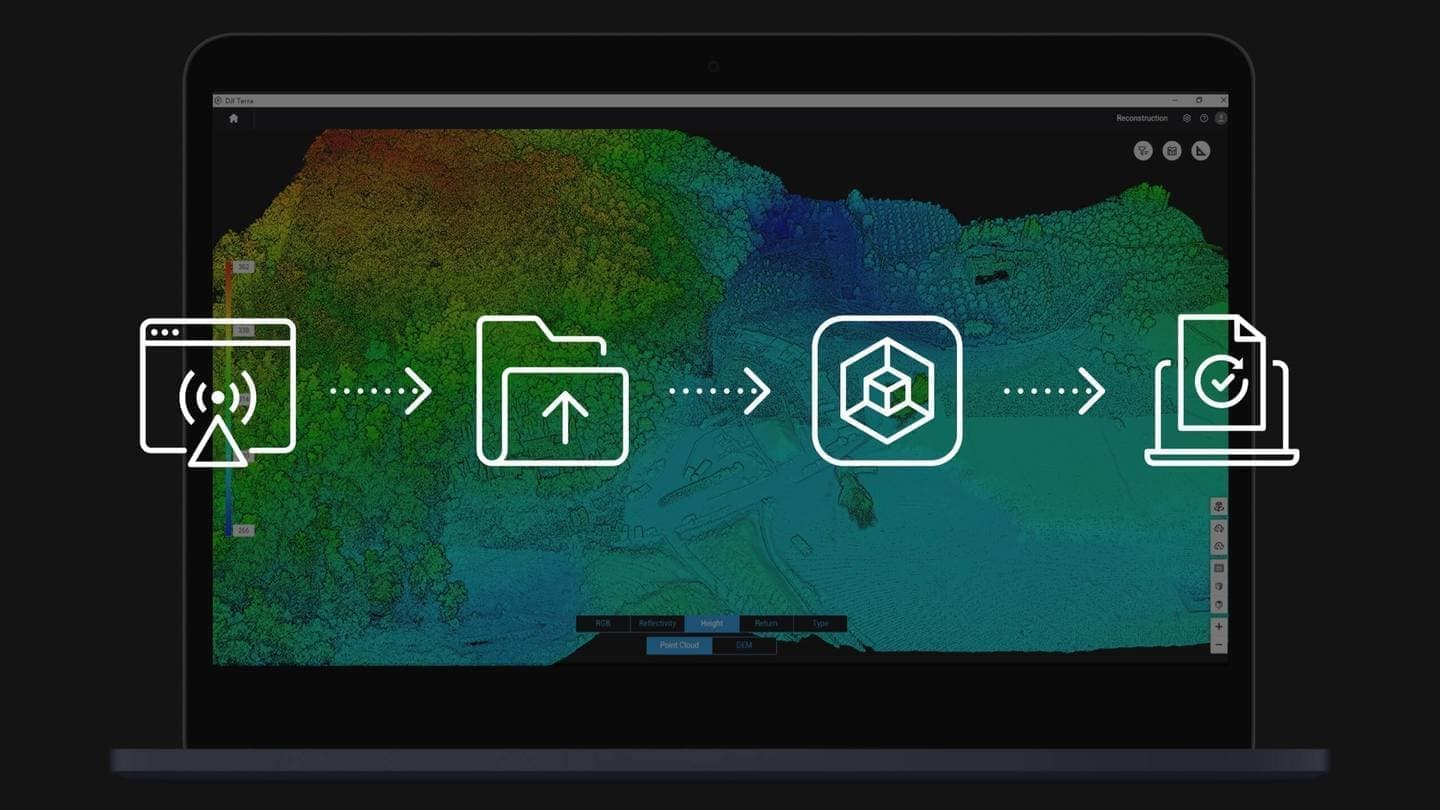
軌跡計算と点群精度最適化を行い、点群モデルを生成。地表点の分類やDEM出力、精度コントロール/チェックで成果を確認できます。
公式の最新機能では、送電・配電線の認識、追跡、ジャンクション解析による半自動飛行とデータ収集に対応。利用する機体・ファームウェアに合わせ、導入時に機能の適用条件を確認します。
| 対応機体 | 取り付け・運用上の条件 |
|---|---|
| Matrice 400 | 単一の下向きジンバル、またはデュアル下向きジンバルのいずれのポートにも取り付け可能。デュアルで他のペイロードを同時搭載すると、L2のマッピング精度が低下します。 |
| Matrice 350 RTK | 単一の下向きジンバルに取り付け。ジンバルコネクターは機首を向いて機体下部右側のUSB-Cポートへ接続します。誤接続はマッピング精度に影響します。 |
| Matrice 300 RTK | DJI RC Plusが必要。単一の下向きジンバルに取り付け、接続位置はMatrice 350 RTKと同条件です。 |
対応条件はDJI公式FAQに基づきます。機体・ペイロード・アプリの適切なバージョンと、取扱説明書の取り付け手順を確認してください。
価格・納期はお問い合わせください。機体の保有状況、計測対象、必要な成果物を伺い、対応機体・RTK環境・DJI Terra・運用支援を含めた構成をご案内します。
導入・見積もりを相談する項目ごとに開いて詳細を確認できます。測定条件も併記しています。
| 製品名 | Zenmuse L2 |
|---|---|
| サイズ | 155×128×176 mm(長さ×幅×高さ) |
| 重量 | 905±5 g |
| 電力 | 28 W(標準) 58 W(最大) |
| IP等級 | IP54 |
| 対応する機体 | Matrice 400 Matrice 350 RTK Matrice 300 RTK(DJI RC Plusが必要) |
| 保管環境温度 | -20℃~60℃ |
| 一般動作環境温度 | -20℃~50℃ |
| 検知範囲 | 450 m @反射率50%、0 klx 250m @反射率10%、100 klx 標準的なデータとなります。レーザー光線の直径より大きいサイズの平面対象物に対して直角に入射し、大気の可視性が23 kmの環境で測定。低照度環境では、レーザー光線は最適な検知範囲を確保できます。レーザー光線が2つ以上の対象物に当たった場合は、レーザーの総伝送電力はそれぞれに分散されるので到達可能範囲は短くなります。最大検知範囲は500 mです。 |
|---|---|
| 点群率 | シングルリターン:最大240,000点/秒 マルチリターン:最大1,200,000点/秒 |
| システム精度 | 水平:5 cm @150 m 垂直:4 cm @150 m DJIのラボ環境にて、以下の条件下で測定:Zenmuse L2をMatrice 350 RTKに取り付け、電源をオン。DJI Pilot 2のエリアルートを使用し、飛行ルートを計画。(IMUのキャリブレーションが有効) RTKがFIX状態で、反復スキャン方式を使用。相対高度150 m、飛行速度15 m/s、ジンバルピッチ-90°、飛行ルートの各直線部は1500 m以下に設定。このフィールドには、明確な角度の特徴を持つオブジェクトが含まれており、拡散反射モデルに準拠した、露出した硬質地盤上のチェック ポイントが使用されていました。点群精度 最適化を有効にして、DJI Terraは後処理に使用されました。点群精度 最適化が無効の状態で同じ条件下で測定した場合、垂直精度は4 cmで、水平精度は8 cmです。 |
| リアルタイム点群カラーコーディング | 反射率着色; 高低差着色; 距離着色、RGB |
| 測距精度 (RMS 1σ) | 2 cm @ 150 m 150 m離れた反射率80%の対象物を使用して、25℃の環境温度での測定値です。実際の環境は試験環境と異なることがあります。上記の数値はあくまでも参考値です。 |
|---|---|
| 対応最大リターン | 5 |
| スキャンモード | 非反復スキャンパターン、反復スキャンパターン |
| FOV | 反復スキャンパターン:水平 70°、垂直 3° 非反復スキャンパターン:水平 70°、垂直 75° |
| 最小検知範囲 | 3 m |
| レーザービーム発散角 | 水平 0.2 mrad、垂直 0.6 mrad 半値全幅 (FWHM) の条件で測定。0.6 mradは、距離が100 m増加するごとにレーザービームの直径が6 cm拡大することを意味します。 |
| レーザー波長 | 905 nm |
| レーザースポット サイズ | 水平 4 cm、垂直 12 cm @ 100 m (FWHM) |
| レーザーパルス放射周波数 | 240 kHz |
| レーザーの安全性 | クラス1(IEC 60825-1:2014) |
| 被ばく放出限界 (AEL) | 233.59 nJ |
| 参考絞り | 有効絞り:23.85 mm(円形と同等) |
| 5ナノ秒以内での最大レーザーパルス放射出力 | 46.718 W |
| IMU更新頻度 | 200 Hz |
|---|---|
| 加速度計の範囲 | ±6 g |
| 角速度計の範囲 | ±300 dps |
| 水平位置精度 | RTK FIX:1 cm + 1 ppm |
| RTK測位精度 | RTK FIX:1.5 cm + 1 ppm |
| センサー | 4/3型CMOS、有効画素数:20 MP |
|---|---|
| レンズ | FOV:84° 焦点距離:24 mm(35mm判換算) 絞り:f/2.8〜f/11 焦点:1 m 〜 ∞(オートフォーカス時) |
| シャッター速度 | メカニカルシャッター:2〜1/2000秒 電子シャッター:2〜1/8000秒 |
| シャッター寿命 | 200000 |
| 画像サイズ | 5280×3956 (4:3) |
| 静止画モード | シングル撮影:20 MP タイマー撮影:20 MP JPEG タイマー間隔:0.7/1/2/3/5/7/10/15/20/30/60秒 RAW/JPEG + RAW タイマー間隔:2/3/5/7/10/15/20/30/60秒 |
| 動画コーデック&解像度 | H.264, H.265 4K:3840×2160@30fps フルHD:1920×1080 @30fps |
| ISO | 動画:100〜6400 写真:100~6400 |
| 動画ビットレート | 4K:85Mbps フルHD:30 Mbps |
| 対応ファイルシステム | exFAT |
| 静止画フォーマット | JPEG/DNG(RAW) |
| 動画フォーマット | MP4 (MPEG-4 AVC/H.264 or HEVC/H.265) |
| 安定化システム | 3軸(チルト、ロール、パン) |
|---|---|
| 角度ぶれ範囲 | 0.01° |
| 取り付け | DJI SKYPORT (着脱式) |
| 機械的可動範囲 | チルト:-143° 〜 +43 パン:±105° * 構造的な限界を意味します。操作可能範囲ではありません。 |
| 操作可能範囲 | チルト:-120°〜+30° パン:±90° |
| オペレーションモード | フォロー/フリー/再センタリング |
| Rawデータストレージ | 写真/IMU/点群/GNSS/キャリブレーションファイル |
|---|---|
| 点群データストレージ | リアルタイムのモデリングデータストレージ |
| 対応microSDカード | microSD:連続書込速度50 MB/s以上かつUHS-I スピードクラス3以上、最大容量:256 GB 推奨microSDカードを使用してください。 |
| 推奨microSDカード | Lexar 1066x 64GB U3 A2 V30 microSDXC Lexar 1066x 128GB U3 A2 V30 microSDXC Kingston Canvas Go! Plus 128GB U3 A2 V30 microSDXC Lexar 1066x 64GB V30 A2 microSDXC |
| 対応ソフトウェア | DJI Terra |
|---|---|
| データフォーマット | DJI Terraは、以下の形式の点群モデルのエクスポートに対応。 PNTS/LAS/PLY/PCD/S3MB |
[1]精度の条件は「IMUとRTK」および仕様表に記載。[2]Matrice 350 RTKに搭載、速度15 m/s、高度150 m、サイドラップ20%、IMUキャリブレーション有効、標高最適化・地形フォロー無効で測定。[3]検知範囲は代表値。平面に垂直入射、大気可視性23 kmの条件。複数の対象物に光が当たる場合は到達可能範囲が短くなります。
IP54は所定の試験条件での保護等級です。接続部を乾燥させ、SDカードカバーを確実に閉じて使用してください。保護性能は摩耗などにより低下します。実際の運用可否は機体を含めた取扱説明書と気象条件で判断します。
必要な成果物、対象範囲、要求精度、検証方法を整理したうえでご相談ください。搭載機器の公称値だけで成果の適合性は判断せず、業務に必要な条件と運用を確認します。