測量・建設・土木
地形や構造物を空から取得。写真測量にはP1、レーザー計測にはL2/L3を選び、必要な成果物・精度・現場条件から構成を決めます。
 製品ページ
Matrice 400は、カメラやレーザー測量機器を目的に合わせて搭載する産業用ドローンです。長時間飛行、複数の搭載機器への対応、障害物検知と自動飛行を組み合わせ、広域の計測から設備点検、緊急時の状況把握まで支えます。
※1 H30Tを搭載し、海抜0m・無風・10m/sでバッテリーを使い切るまで測定した最大値。業務で確保できる飛行時間ではありません。※2 第3ジンバルコネクターなど指定条件による上限。高度・機器・取付方法で変わります。※3 防塵・防水性能は経年で低下します。
地形や構造物を空から取得。写真測量にはP1、レーザー計測にはL2/L3を選び、必要な成果物・精度・現場条件から構成を決めます。
H30/H30Tによる遠方の可視光撮影や熱画像確認。送電線、プラント、太陽光設備など、対象物と撮影距離に合わせて計画します。
可視光・熱画像で状況を把握し、S1の照明やV1の音声伝達を組み合わせる構成。現場映像の共有も含めて検討します。
橋梁や構造物の周辺での確認・記録を支援。障害物、GNSS環境、立入範囲を考慮した飛行計画が重要です。
河川や沿岸の状況把握、船舶を拠点とする運用。船上離着陸は船速・風・甲板などの条件を確認します。
石油・ガス、再生可能エネルギー、水関連施設など、広範囲の巡視や記録に。反復飛行とデータ管理を組み合わせます。
最大6kgのペイロード容量と複数ポートを備え、単眼・複眼カメラ、LiDAR、照明・スピーカー、演算モジュールなどを組み合わせられます。重量だけでなく、取付位置・コネクター・電源の条件も確認します。

設備を詳しく観察する。可視光の広角・ズーム撮影に対応し、H30Tでは熱画像も取得できます。
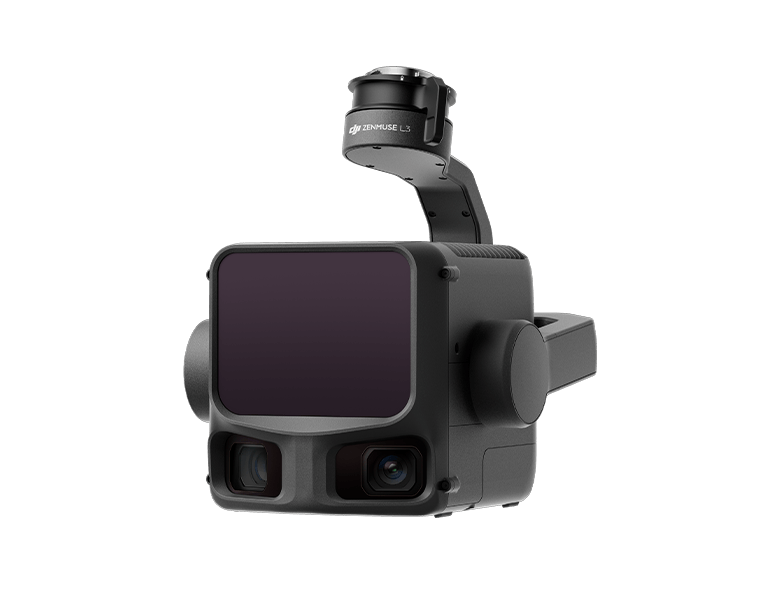
レーザーで地形・構造物を計測する。成果物や計測条件に合わせて選定。L3は専用ジンバルコネクターが必要です。

高解像度の写真から計測する。写真測量・オルソ画像・3Dモデル作成に向けた構成です。

暗い現場を照らすスポットライト。夜間の確認や捜索時の視認を支援します。

空から音声を届けるスピーカー。現場への呼びかけや情報伝達に活用できます。

機上での演算処理を拡張するモジュール。用途に応じた開発・システム連携に対応します。
4つのE-Port V2を搭載。E4ポートにハブを接続する構成では、最大7つのペイロードを接続できます。単一・デュアル・第3ジンバルで許容重量が異なるため、希望する機器の組み合わせから適合を確認します。
H30Tのみを搭載した試験条件で、最大飛行59分・最大ホバリング53分。飛行速度は最大25m/sです。バッテリー交換や移動も含めた作業計画を立てることで、長時間飛行の利点を現場で活かせます。
実際の飛行時間は搭載機器、風、気温、高度、速度、バッテリー状態によって変化します。帰還と予備残量を確保した運用計画が必要です。
粉塵や水への保護と広い動作温度範囲を備え、厳しい環境での運用を支援します。保護性能は永久ではなく、搭載機器やバッテリーなど各機器の条件も合わせて確認します。
回転式LiDAR、上部LiDAR、6方向のミリ波レーダー、低照度に対応する魚眼ビジョンを組み合わせ、送電線などの検知を支援します。細い障害物への対応には、対象の太さや飛行速度などの条件があります。
日本のMIC基準で最大伝送距離20km。これは障害物・電波干渉のない環境の通信性能であり、実際に飛行できる距離や運用範囲を示す値ではありません。海外FCC基準の40kmとは区別して確認します。
2機を使う空中中継や、セルラードングルを用いた4G拡張に対応する設計です。対応周波数、サービス、利用可能な国・地域、別売機器の条件を確認して構成します。
建物や橋梁の近くなどGNSSが安定しにくい環境で、ビジョンやLiDARなどを組み合わせて測位を支援します。飛行可能な条件は現場で確認します。
複数の魚眼カメラで周囲を確認しやすくします。低照度時は白黒表示へ切り替わり、障害物の位置関係を把握する手がかりになります。
H30シリーズとの組み合わせで、人物・車両・船舶などの認識や対象の追跡を支援。広い現場で対象を探し、必要な箇所を撮影する作業を補助します。
電線の位置関係を画面に重ね、周辺状況の把握を助けます。
地図情報や名称を表示し、映像上の対象と現場の位置関係を把握しやすくします。
経路や着陸位置の目安を映像上で確認できます。最終的な安全確認は現場で行います。
点・線・面の注釈を使って情報を共有。FlightHub 2と連携し、現場と管理側の認識を合わせます。
地形の変化に沿って相対高度を維持しながら飛行し、撮影条件を揃えやすくします。DJI Pilot 2での設定や、使用する地形データ・検知条件を確認して運用します。
船を拠点にした運用に対応。停止した船からの離陸、移動する船への着陸を支援します。推奨条件は船速10ノット未満、風速5m/s未満、3×3m以上の適切な甲板など。対応条件を確認したうえで利用します。
操作負荷を抑えながら一定の飛行を継続し、移動や観察を支援します。
指定した目的地への移動を支援。移動先と経路上の安全条件を確認します。
対象を追跡しながらの観察・記録を補助します。認識対象や使用する搭載機器の条件があります。
指定した対象を中心に飛行し、周囲からの観察や撮影に活用します。
H30シリーズなどで導体を検知し、上部LiDARを活用した送電線点検ルートの運用を支援します。
Zenmuse L2/L3を使う電力線追従など、線状の対象に沿ったデータ取得を支援します。
斜面や構造物の形に合わせたルートを計画。Pilot 2やFlightHub 2と組み合わせて反復作業を整理できます。
機体の性能を活かすには、周辺機器の準備も重要です。各機器を切り替えて確認できます。
7.02インチ・1400ニトの高輝度画面。IP54、−20〜50℃に対応し、屋外での確認と操縦を支援します。内蔵バッテリーに加え、別売WB37も使用できます。

容量20,254mAh・977Wh。飛行計画、予備バッテリー本数、充電サイクルを含めた運用を設計します。メーカー公称サイクル数は400回です。

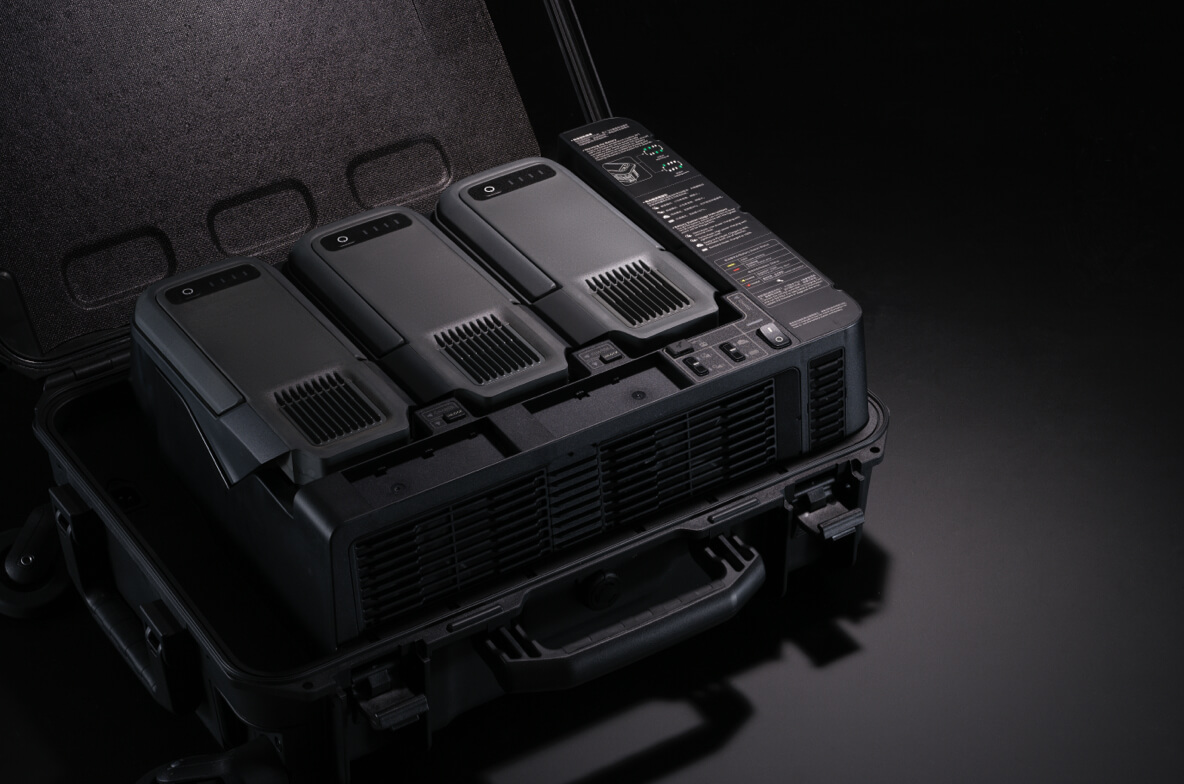
TB100×3、WB37×2の充電チャンネルを備えます。急速モードの0〜100%充電は220Vで45分、110Vで70分(25℃条件)。国内電源で45分充電と一律には案内できません。
Matrice 400に対応する安全装備。装着時の重量・運用条件、ジンバルの安全テザーやレーダー機能への影響を確認します。
4G接続を拡張するための別売機器。通信サービス、利用地域、対応構成を確認して導入します。

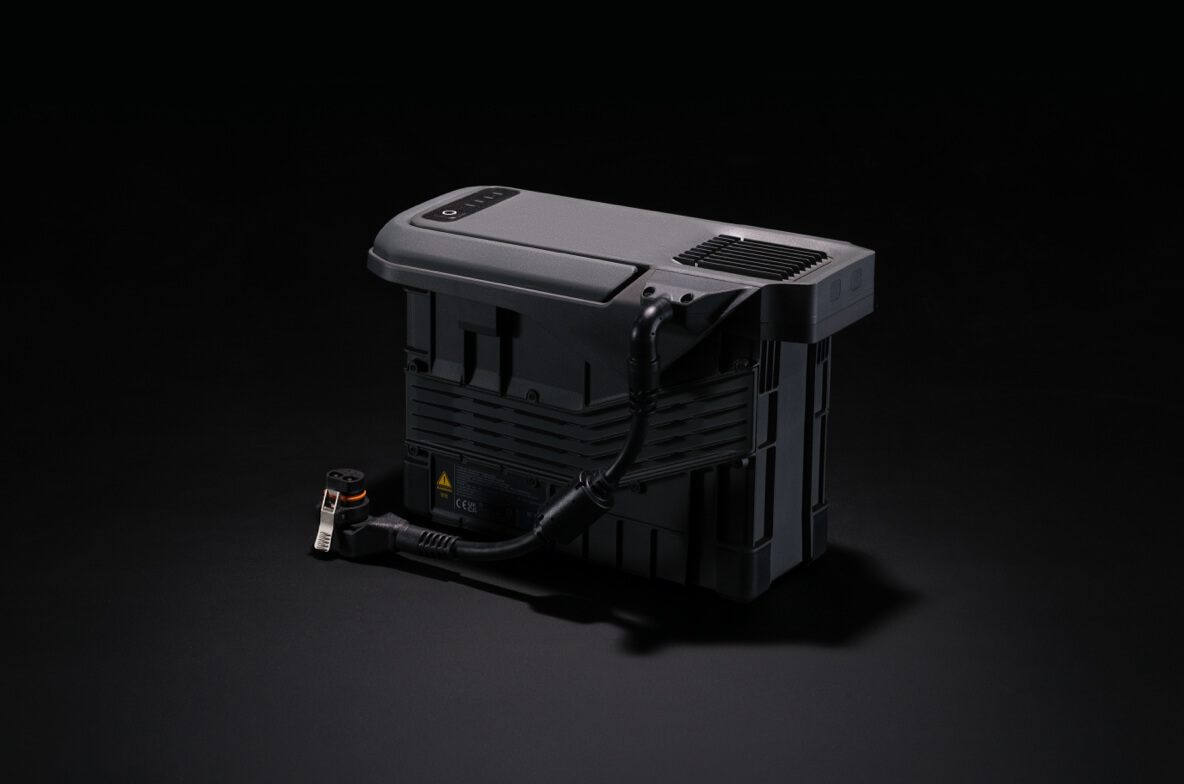
テザーシステムを用いる構成向け。通常のバッテリー運用とは必要機材・設置条件が異なります。
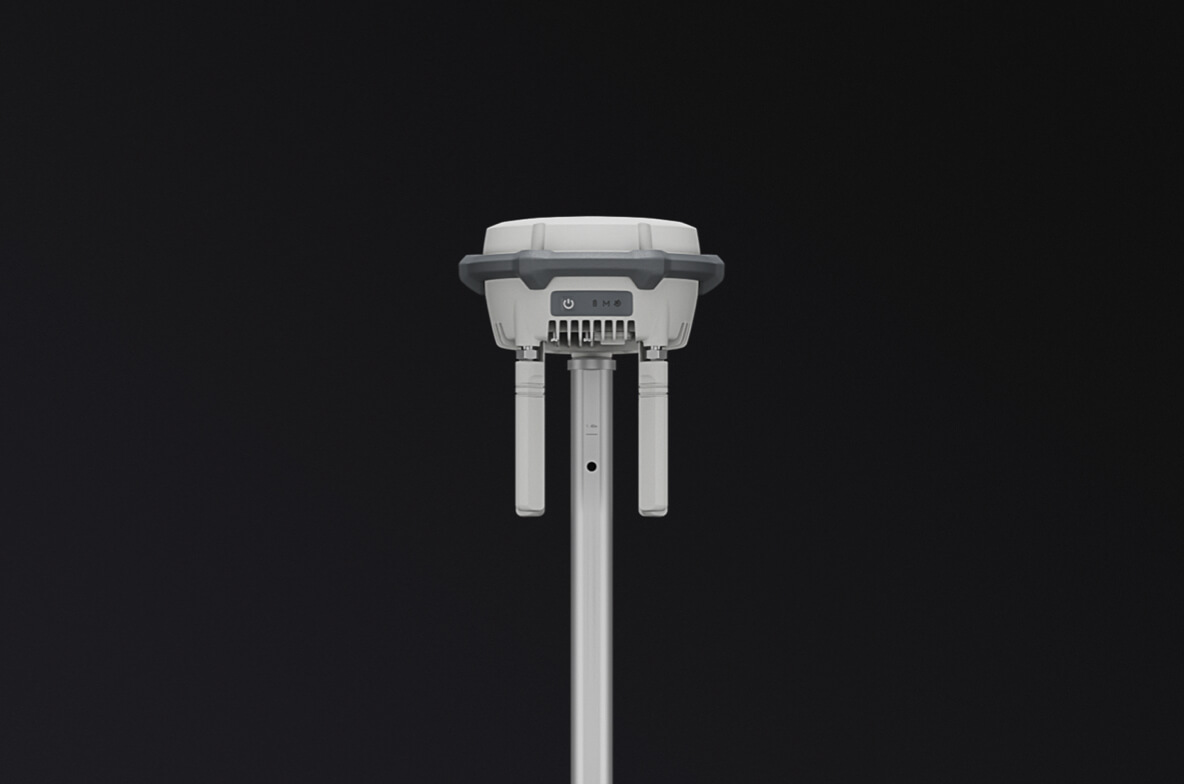
位置補正や対応システムの構成に利用します。現場の電波・設置環境、ネットワークRTKの利用可否を含めて選定します。
機体・チーム・ミッションを管理し、現場映像や注釈を共有。リモート運用やルート計画を含む業務フローを構築できます。利用機能やライセンスは構成ごとに確認します。
写真やレーザーデータから、2D/3Dの成果物・点群を生成する解析ソフト。必要な成果物に合わせてライセンスと処理環境を選びます。
作成した3Dモデルや点群を編集するためのソフト。Terraによる処理後の仕上げ工程に組み込めます。

Payload SDKとE-Port V2による機器連携、Manifold 3を使った機上演算に対応。USB 3.0やポートあたり最大120Wなどの条件を踏まえて設計します。
Mobile SDK 5やCloud APIによって、対応アプリやクラウドシステムとの連携を開発できます。必要なAPI・データ・操作範囲を確認します。
ローカルデータモード、メディアの暗号化、ログの消去など、運用方針に合わせたデータ管理機能を備えます。
AES-256による映像伝送暗号化に対応。組織内の情報管理ルールに合わせ、利用機能と共有範囲を設計します。
カメラ・LiDAR、予備バッテリー、ソフトウェアによって必要な構成が変わります。CLIMAXでは、用途と現場条件を確認し、製品選びから導入・技術支援までご相談を承ります。
| 用途 | 構成の考え方 | 事前に確認したいこと |
|---|---|---|
| 写真測量 | Matrice 400+P1+位置補正+解析ソフト | 対象面積、成果物、必要精度、座標系、処理環境 |
| レーザー測量 | Matrice 400+L2/L3+適合マウント+位置補正+解析ソフト | 地形・植生、対象範囲、成果物、点群処理の工程 |
| 設備点検 | Matrice 400+H30/H30T+必要に応じて共有ソフト | 対象物、離隔距離、可視光・熱画像の必要性 |
| 捜索・災害対応 | Matrice 400+H30T+必要に応じてS1/V1 | 運用時間帯、活動範囲、照明・音声・映像共有の要否 |
上記は選定のための構成例です。販売セットの同梱品一覧や、すべての機器の同時搭載を保証するものではありません。
目的、飛行場所、撮影・計測対象、納品データ、現在お使いの機器を整理します。
機体・送信機・搭載機器・マウント・電源・位置補正・ソフトの適合を確認し、お見積もりします。
講習や技術支援、保守・保証プランを含めてご相談ください。内容・費用・対応範囲は個別にご案内します。
項目を開いてご確認ください。数値の測定条件・地域差・搭載機器による制限を併記しています。
| 離陸重量(プロペラ装着時) | バッテリーなし:5020 ± 20 g バッテリーあり:9740 ± 40 g 実際の製品重量は、製造バッチの素材の違いや外的要因により、異なる場合があります。 |
|---|---|
| 最大離陸重量 | 15.8 kg |
| サイズ | 展開した状態:980×760×480 mm(長さ×幅×高さ)(ランディングギア付き) 折りたたんだ状態:490×490×480 mm(長さ×幅×高さ)(ランディングギアとジンバル付き) プロペラを除く最大サイズ。 機体ケースサイズ:779×363×528 mm(長さ×幅×高さ) |
| 最大ペイロード重量 | 6 kg 6 kgのペイロードは、海面下の条件でサードジンバルコネクターで測定されます。高度が上がると、ペイロード容量が減少します。詳細については、公式ユーザーマニュアルを参照してください。 |
| プロペラサイズ | 25インチ |
| 対角ホイールベース | 1070 mm |
| 最大上昇速度 | 10 m/s |
| 最大下降速度 | 8 m/s |
| 最大水平速度(海抜0m、無風) | 25 m/s |
| 運用限界高度 | 7000 m |
| 最大飛行時間(無風) | 59分* (DJI AP100 パラシュート使用時、最大飛行時間は約53分**です。) * 機体が海抜0 mの無風環境で前方に定速10 m/sで飛行し、H30Tのみ(総重量10,670 g)を搭載し、バッテリー残量が尽きて強制着陸するまで測定した値です。データはあくまで参考用です。実際の使用感は、環境、使用方法、ファームウェアのバージョンにより異なる場合があります。 ** 機体が海抜0 mの無風環境で前方に定速10 m/sで飛行し、H30Tおよび AP100 パラシュート(総重量11,605 g)を搭載し、バッテリー残量が尽きて強制着陸するまで測定した値です。データはあくまで参考用です。実際の使用感は、環境、使用方法、ファームウェアのバージョンにより異なる場合があります。 |
| 最大ホバリング時間(無風) | 53分 機体が海抜0 mの無風環境でホバリングし、H30T(総重量10,670 g)のみを搭載し、バッテリー残量が100%から0%になるまで測定。環境、使用方法、ファームウェアのバージョンにより、実際の使用では異なる場合があります。 |
| 最大飛行距離(無風) | 49 km 海抜0mの無風環境で、機体が前方へ17 m/sの定速で飛行し、バッテリー残量が100%から0%になるまで測定しました。環境、使用方法、ファームウェアのバージョンにより、実際の使用では異なる場合があります。 |
| 最大耐風速度 | 12 m/s 離着陸時の最大風圧抵抗を示します。 |
| 最大ヨー角速度 | 100°/s |
| 最大ピッチ角 | 35° |
| 動作環境温度 | -20°~50°C(太陽放射なし) |
| 全球測位衛星システム(GNSS) | GPS + Galileo + BeiDou + GLONASS* *GLONASSは、RTKモジュールが有効になっている場合にのみサポートされます。 標準の空中ADS-B In受信機とデュアルアンテナを装備し、最大20 kmまでの受信をサポート。 |
| ホバリング精度範囲(無風または微風) | 垂直: ±0.1 m(ビジョンポジショニング使用時) ±0.5 m(衛星測位使用時) ±0.1 m(RTKポジショニング使用時) 水平: ±0.3 m(ビジョンポジショニング使用時) ±0.5 m(衛星測位使用時) ±0.1 m(RTKポジショニング使用時) |
| RTK GNSS精度 | RTK Fix: 1 cm + 1 ppm(水平)、1.5 cm + 1 ppm(垂直) |
| RTKヘディング | 2°未満の精度でRTKヘディングをサポート |
| 空中ADS-B In | 標準の空中ADS-B In受信機とデュアルアンテナを装備し、最大20 kmまでの受信をサポート。 |
| 内部ストレージ | なし |
| ポート | USB-Cデバッグポート× 1:USB 2.0 E-Port V2 × 4:ドローンの下部に、120Wのシングルポート電源 セルラードングル 2のインターフェース × 2:ドローンの腹部 |
| プロペラ型式 | 2510F |
| ビーコン | 機体に内蔵 |
| 保護等級 | IP55 IP保護等級は恒久的なものではなく、経年劣化または損耗により、時間とともに効果が減衰することがあります。 |
| モーター型式 | 7510 |
| シングルジンバルコネクタの最大ペイロード | 1400 g ペイロードが950 gを超えると、ジンバルダンパーの寿命が1000時間から400時間に減少します。 |
|---|---|
| デュアルジンバルコネクタの最大ペイロード | 1コネクタあたり950 g |
| サードジンバルコネクタの最大ペイロード | クイックリリースポートで3 kg、スクリューロック固定で6 kg |
| Zenmuse L3ジンバルコネクター用最大ペイロード | 2100 g 1600gを超えると、ジンバルダンパーの寿命が1000時間から400時間に減少します。 |
| 検知タイプ | 全方位デュアルビジョンシステム(フルカラーフィッシュアイ視覚センサーによる周囲視野) 水平回転LiDAR、上部LiDARおよび下向き3D赤外線距離センサー 6方向ミリ波レーダー |
|---|---|
| 前方 | 測定範囲:0.4〜21 m 検知範囲:0.4〜200 m 視野角(FOV):90°(水平方向)、90°(垂直方向) |
| 後方 | 測定範囲:0.4〜21 m 検知範囲:0.4〜200 m 視野角(FOV):90°(水平方向)、90°(垂直方向) |
| 側方 | 測定範囲:0.6〜21 m 検知範囲:0.5〜200 m 視野角(FOV):90°(水平方向)、90°(垂直方向) |
| 下方 | 測定範囲:0.5〜19 m 前方と後方のFOVはそれぞれ160°、左右はそれぞれ105°です。 |
| 動作環境 | 前方、後方、左方、右方、上方: 表面にきめの細かいテクスチャー、十分な光があること。 下方: 地面はテクスチャーが豊富かつ照度条件*が十分であり、拡散反射面と20%を超える反射率を備えていること(壁、木、人など)。 * 十分な照度条件とは、夜間の街灯かりのシーンにおける照度を下回らない照度を意味します。 |
| 回転式LiDAR | 標準測定範囲:0.5〜100 m @ 100,000 lux、10%反射率ターゲット 電力線の測定範囲: 35 m @ 30° @ 10,000 luxで、相対的な本体の傾斜角度が左右に30°の21.6 mm鋼芯アルミニウム撚線 視野角(FOV):360°(水平方向)、58°(垂直方向) ポイント頻度:520,000ポイント/秒 レーザー波長:905 nm 目の安全等級:クラス1(IEC60825-1:2014)、目の安全 |
| 上部LiDAR(3D ToF) | 夜間0.5~25m(反射率10%超) 上下のFOVはそれぞれ60°、左右はそれぞれ60°です。 |
| 下方3D赤外線センサー | 測定範囲:0.3~8m(反射率10%超) 前方と後方のFOVはそれぞれ60°、左右はそれぞれ60°です。 |
| ミリ波レーダー | 電力線の測定範囲: 12mmスチールコアのアルミ撚線ワイヤーで36m 21.6mmスチールコアのアルミ撚線ワイヤーで50m FOV:± 45°(水平方向および垂直方向) ミリ波レーダー機能は、一部の国/地域では利用できないか、制限されている場合があります。詳しくは、現地の法規制を確認してください。 |
| 解像度 | 1080p |
|---|---|
| 視野角(FOV) | DFOV(対角視野):150° 水平視野角(HFOV):139.6° 垂直視野角(VFOV):95.3° |
| フレームレート | 30fps |
| 暗視性能 | スターライトグレード |
| 映像伝送システム | DJI O4 Enterprise Enhanced 映像伝送システム |
|---|---|
| ライブビュー品質 | 送信機:3チャンネル1080p/30fps |
| 動作周波数と伝送電力(EIRP) | 902〜928 MHz:< 30 dBm(FCC)、< 16 dBm(MIC) 1.430〜1.444 GHz:< 35 dBm(SRRC) 2.400~2.4835 GHz:< 33 dBm(FCC)、< 20 dBm(CE/SRRC/MIC(日本)) 5.150〜5.250 GHz:< 23 dBm(FCC/CE) 5.725〜5.850 GHz:< 33 dBm(FCC)、< 14 dBm(CE)、< 30 dBm(SRRC) 使用できる動作周波数は国や地域によって異なります。詳しくは、現地の法規制を確認してください。 |
| 最大伝送距離(障害物、電波干渉のない場合) | 40 km(FCC) 20 km(CE/SRRC/MIC(日本)) 電波干渉がなく、障害物のない環境で測定。上記のデータは、各基準下での復路のない片道飛行で最も遠い通信範囲を示しています。飛行中、DJI Pilot 2アプリ上に表示されるRTHリマインダーに注意を払ってください。 |
| 最大伝送距離(電波干渉がある場合) | 強い干渉(密集した建物、住居地域など):約1.5~6 km 中程度の干渉(郊外、都市公園など):約6~15 km 低干渉(遠隔郊外、開けた野原):約15~40 km FCCに準拠し、障害物がなく、一般的な干渉のある環境下で測定。このデータはあくまで参考用の値であり、実際の航続距離を保証するものではありません。 |
| 最大ダウンロード速度 | 標準モード:80Mbpsダウンリンク 再生ダウンロード:25Mbps未満 単チャンネルビットレート:最大12Mbps 上記データは、機体と送信機が干渉することなく近接した条件下で測定されました。 |
| アンテナ | WLANアンテナ×8:6本の垂直偏波アンテナと2本の水平偏波アンテナ sub2Gアンテナ×2:2本の垂直偏波アンテナ 4Gアンテナ×4 操作モード:2T4R |
| その他 | デュアルコントロールモードと2チャンネル DJIセルラードングル2をサポート |
| モデル | TB100 |
|---|---|
| 容量 | 20,254 mAh |
| 標準電圧 | 48.23 V |
| 最大充電電圧 | 54.6 V |
| セルタイプ | Li-ion 13S |
| 電力量 | 977 Wh |
| 重量 | 4720 ± 20 g |
| 充電温度 | 5°C~45°C |
| 放電温度 | -20℃~75℃ |
| バッテリー加熱 | シングルバッテリー:対応 機体搭載時:対応 バッテリーステーション:対応 |
| 放電率 | 4C |
| 最大充電電力 | 2C |
| 低温充電 | 低温時に充電用の自己加熱に対応 |
| サイクル回数 | 400 |
| モデル | BS100 |
|---|---|
| 正味重量 | 11.8 kg |
| サイズ | 605×410×250 mm(長さ×幅×高さ) |
| 対応バッテリー | TB100インテリジェント フライトバッテリー、TB100Cテザードバッテリー WB37 バッテリー |
| 動作環境温度 | -20℃~40℃ |
| 入力 | 100~240 V (AC)、50~60 Hz、10 A |
| 出力 | TB100バッテリーインターフェース: 100~110 V:約1185W 110~180 V:約1474W 180~240 V:約2184W WB37バッテリーインターフェース: 100~240 V:約52W USB-C: 5.0 V 3.0 A、9.0 V 3.0 A、12.0 V 3.0 A、15.0 V 3.0 A、20.0 V 3.25 A |
| 充電チャンネル数 | TB100バッテリー3個とWB37バッテリー2個 |
| 充電モード | 飛行準備モード90%;標準モード100% 急速充電モードとサイレントモードをサポート |
| 充電時間 | TB100/TB100Cバッテリー0%から100%: 220 V:45分(急速充電モード);110分(サイレントモード) 110 V:70分(急速充電モード);110分(サイレントモード) 充電時間は、温度25°Cのテスト環境で測定されています。 |
| 映像伝送システム | DJI O4 Enterprise Enhanced 映像伝送システム |
|---|---|
| 最大伝送距離(障害物、電波干渉のない場合) | 40 km(FCC) 20 km(CE/SRRC/MIC(日本)) 電波干渉がなく、障害物のない環境で測定。上記のデータは、各基準下での復路のない片道飛行で最も遠い通信範囲を示しています。飛行中、DJI Pilot 2アプリ上に表示されるRTHリマインダーに注意してください。 |
| 動作周波数と伝送電力(EIRP) | 902~928 MHz:< 30 dBm(FCC)、< 16 dBm(MIC) 2.400~2.4835 GHz:< 33 dBm(FCC)、< 20 dBm(CE/SRRC/MIC(日本)) 5.150~5.250 GHz:< 23 dBm(FCC/CE) 5.725~5.850 GHz:< 33 dBm(FCC)、< 14 dBm(CE)、< 30 dBm(SRRC) 使用できる動作周波数は国や地域によって異なります。詳しくは、現地の法規制を確認してください。 |
| アンテナ | 2T4R、2.4GHz/5.8GHzマルチビーム高利得アンテナ sub2Gモジュール:2T2R |
| 強力な伝送技術 | DJI セルラードングル 2に対応 |
| Wi-Fiプロトコル | Wi-Fiダイレクト、Wi-Fiディスプレイ、およびIEEE 802.11 a/b/g/n/ac/ax 2×2 MIMO Wi-Fi、デュアルバンド同時(DBS)をサポートし、デュアルMAC対応。データ速度は最大1774.5Mbps(2×2 + 2×2 11axデュアルバンド同時通信)。 |
| Wi-Fi 動作周波数 | 2.4000~2.4835 GHz 5.150~5.250 GHz 5.725~5.850 GHz 5.8 GHzと5.2 GHzの周波数帯は、一部の国では使用が禁じられています。(日本国内で5.8 GHz帯は利用不可)また、5.2 GHz周波数帯の使用が、屋内でのみ利用可能な国も一部あります。詳しくは、現地の法規制を確認してください。 |
| Wi-Fi 伝送電力(EIRP) | 2.4 GHz:< 26 dBm、< 20 dBm(CE/SRRC/MIC) 5.1 GHz:< 23 dBm(FCC/CE/SRRC/MIC) 5.8 GHz:< 23 dBm(FCC/SRRC)、< 14 dBm(CE) |
| Bluetoothプロトコル | Bluetooth 5.2 |
| Bluetooth動作周波数 | 2.400~2.4835 GHz |
| Bluetooth 伝送電力(EIRP) | < 10 dBm |
| 画面解像度 | 1920 × 1200 |
| 画面サイズ | 7.02インチ |
| 画面フレームレート | 60fps |
| 輝度 | 1400ニト |
| タッチ画面制御 | 10ポイントのマルチタッチ対応 |
| 内蔵バッテリー | 2S2P 高エネルギー密度18650リチウムイオンバッテリー (6500 mAh @ 7.2 V) 46.8 Wh |
| 外部バッテリー | オプション、WB37 (4920 mAh @ 7.6 V) 37 Wh |
| 充電タイプ | PD急速充電対応、最大20V/3.25AのUSB Type-C充電器 |
| ストレージ容量 | RAM 8G + ROM 128G UFS + microSDカードを使用した拡張ストレージ |
| 充電時間 | 内蔵バッテリーで2時間;内蔵バッテリー+外部バッテリー使用時も2時間。 リモートコントローラーの電源をオフにし、標準のDJI充電器を使用すると、より安定した充電が可能です。 |
| 内蔵バッテリー駆動時間 | 3.8時間 |
| 外部バッテリー駆動時間 | 3.2時間 |
| 出力ポート | HDMI 1.4 |
| インジケーター | ステータスLED、バッテリー残量LED、接続状態LED。周囲の明るさに応じて、輝度を調整できます。 |
| スピーカー | ブザーに対応 |
| オーディオ | 指向性マイク |
| 動作環境温度 | -20℃~50℃ |
| 保管環境温度 | 1ヵ月以内:-30℃~45℃ 1~3ヵ月:-30℃~35℃ 3ヵ月~1年:-30℃~30℃ |
| 充電温度 | 5°C~40°C |
| 対応機体モデル | Matrice 400 |
| 全球測位衛星システム(GNSS) | GPS + Galileo + BeiDou |
| サイズ | 268×163×94.5 mm(長さ×幅×高さ) 幅には折りたたんだ状態の外部アンテナを含む。厚さにはハンドルとコントローラースティックを含む。 |
| 重量 | 1.15 kg(外部バッテリーを除く) |
| モデル | TKPL 2 |
| システムのバージョン | Android 11 |
| 外部インターフェイス | HDMI 1.4、SD 3.0、OTG対応USB-C、最大65WのPD充電、USB-A(USB 2.0対応) |
| アクセサリー | ストラップ/ウエストサポート |
| Matrice 400対応のDJI製品 | ジンバルカメラ:Zenmuse L3、Zenmuse H30、Zenmuse H30T、Zenmuse L2、Zenmuse P1 アクセサリー:DJI AP100 パラシュート、Zenmuse S1(ドローンスポットライト)、Zenmuse V1(ドローンスピーカー)、Manifold 3、DJI RC Plus 2 sub2G SDRモジュール*、DJI セルラードングル 2 RTKステーション:D-RTK 3 多機能ステーション、D-RTK 2 モバイルステーション エコシステムアクセサリー:DJI X-Port DJI E-Port V2 開発キット DJI E-Port V2 同軸ケーブルキット DJI SKYPORT V3 アダプターセット DJI SKYPORT V3 同軸ケーブルキット * 使用できる動作周波数は国や地域によって異なります。詳しくは、現地の法規制を確認してください。 |
|---|
| HDMI、HDMI High-Definition Multimedia Interfaceという語、HDMIのトレードドレス およびHDMIのロゴは、HDMI Licensing Administrator, Inc.の商標または登録商標です。 |
仕様・対応機器は更新されることがあります。出典:DJI Matrice 400 公式製品情報 / 公式スペック。導入時は最新の仕様・マニュアルをご確認ください。
目的に合ったP1やL2/L3などの搭載機器、位置補正環境、解析ソフトが必要です。内蔵の障害物検知用LiDARは測量用ペイロードの代わりにはなりません。
59分はメーカーの試験条件での最大値です。実際には帰還・着陸・予備残量を確保し、風や気温、搭載重量などに合わせて計画します。
取付位置とコネクターによって上限が異なります。最大6kgは指定の第3ジンバルコネクター等の条件による値です。総重量・重心・使用高度も含めた確認が必要です。
世代や型番によって互換性が異なります。お使いの機体・搭載機器・送信機・バッテリーの型番をご連絡ください。対応表と必要部品を確認します。
機体名だけでは判断できません。要求される成果物・精度・作業条件に合わせ、搭載機器、基準点・検証点、処理方法を含めて個別に確認します。